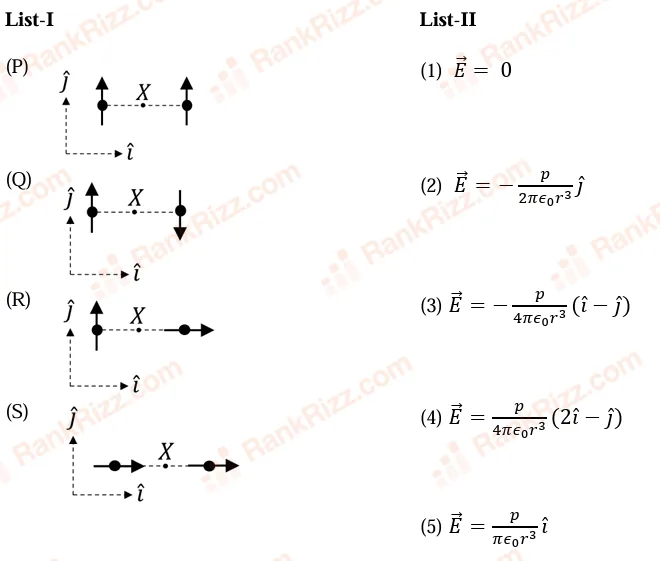
Distance from each dipole to midpoint X = r \text{Distance from each dipole to midpoint } X = r Distance from each dipole to midpoint X = r
E ⃗ axial = 2 p 4 π ε 0 r 3 u ^ axial , E ⃗ equatorial = − p 4 π ε 0 r 3 u ^ equatorial \vec{E}_{\text{axial}} = \frac{2p}{4\pi\varepsilon_0 r^3}\hat{u}_{\text{axial}}, \quad \vec{E}_{\text{equatorial}} = -\frac{p}{4\pi\varepsilon_0 r^3}\hat{u}_{\text{equatorial}} E axial = 4 π ε 0 r 3 2 p u ^ axial , E equatorial = − 4 π ε 0 r 3 p u ^ equatorial
Evaluating entry (P):
p ⃗ 1 = p j ^ ( equatorial at X ) ⟹ E ⃗ 1 = − p 4 π ε 0 r 3 j ^ \vec{p}_1 = p\hat{j} \quad (\text{equatorial at } X) \implies \vec{E}_1 = -\frac{p}{4\pi\varepsilon_0 r^3}\hat{j} p 1 = p j ^ ( equatorial at X ) ⟹ E 1 = − 4 π ε 0 r 3 p j ^
p ⃗ 2 = p j ^ ( equatorial at X ) ⟹ E ⃗ 2 = − p 4 π ε 0 r 3 j ^ \vec{p}_2 = p\hat{j} \quad (\text{equatorial at } X) \implies \vec{E}_2 = -\frac{p}{4\pi\varepsilon_0 r^3}\hat{j} p 2 = p j ^ ( equatorial at X ) ⟹ E 2 = − 4 π ε 0 r 3 p j ^
E ⃗ X = E ⃗ 1 + E ⃗ 2 = − p 2 π ε 0 r 3 j ^ ⟹ (P) → (2) \vec{E}_X = \vec{E}_1 + \vec{E}_2 = -\frac{p}{2\pi\varepsilon_0 r^3}\hat{j} \implies \text{(P)} \rightarrow \text{(2)} E X = E 1 + E 2 = − 2 π ε 0 r 3 p j ^ ⟹ (P) → (2)
Evaluating entry (Q):
p ⃗ 1 = p j ^ ( equatorial at X ) ⟹ E ⃗ 1 = − p 4 π ε 0 r 3 j ^ \vec{p}_1 = p\hat{j} \quad (\text{equatorial at } X) \implies \vec{E}_1 = -\frac{p}{4\pi\varepsilon_0 r^3}\hat{j} p 1 = p j ^ ( equatorial at X ) ⟹ E 1 = − 4 π ε 0 r 3 p j ^
p ⃗ 2 = − p j ^ ( equatorial at X ) ⟹ E ⃗ 2 = − − p 4 π ε 0 r 3 j ^ = p 4 π ε 0 r 3 j ^ \vec{p}_2 = -p\hat{j} \quad (\text{equatorial at } X) \implies \vec{E}_2 = -\frac{-p}{4\pi\varepsilon_0 r^3}\hat{j} = \frac{p}{4\pi\varepsilon_0 r^3}\hat{j} p 2 = − p j ^ ( equatorial at X ) ⟹ E 2 = − 4 π ε 0 r 3 − p j ^ = 4 π ε 0 r 3 p j ^
E ⃗ X = E ⃗ 1 + E ⃗ 2 = 0 ⟹ (Q) → (1) \vec{E}_X = \vec{E}_1 + \vec{E}_2 = 0 \implies \text{(Q)} \rightarrow \text{(1)} E X = E 1 + E 2 = 0 ⟹ (Q) → (1)
Evaluating entry (R):
p ⃗ 1 = p j ^ ( equatorial at X ) ⟹ E ⃗ 1 = − p 4 π ε 0 r 3 j ^ \vec{p}_1 = p\hat{j} \quad (\text{equatorial at } X) \implies \vec{E}_1 = -\frac{p}{4\pi\varepsilon_0 r^3}\hat{j} p 1 = p j ^ ( equatorial at X ) ⟹ E 1 = − 4 π ε 0 r 3 p j ^
p ⃗ 2 = p i ^ ( axial at X ) ⟹ E ⃗ 2 = 2 p 4 π ε 0 r 3 i ^ \vec{p}_2 = p\hat{i} \quad (\text{axial at } X) \implies \vec{E}_2 = \frac{2p}{4\pi\varepsilon_0 r^3}\hat{i} p 2 = p i ^ ( axial at X ) ⟹ E 2 = 4 π ε 0 r 3 2 p i ^
E ⃗ X = E ⃗ 1 + E ⃗ 2 = p 4 π ε 0 r 3 ( 2 i ^ − j ^ ) ⟹ (R) → (4) \vec{E}_X = \vec{E}_1 + \vec{E}_2 = \frac{p}{4\pi\varepsilon_0 r^3}(2\hat{i} - \hat{j}) \implies \text{(R)} \rightarrow \text{(4)} E X = E 1 + E 2 = 4 π ε 0 r 3 p ( 2 i ^ − j ^ ) ⟹ (R) → (4)
Evaluating entry (S):
p ⃗ 1 = p i ^ ( axial at X ) ⟹ E ⃗ 1 = 2 p 4 π ε 0 r 3 i ^ \vec{p}_1 = p\hat{i} \quad (\text{axial at } X) \implies \vec{E}_1 = \frac{2p}{4\pi\varepsilon_0 r^3}\hat{i} p 1 = p i ^ ( axial at X ) ⟹ E 1 = 4 π ε 0 r 3 2 p i ^
p ⃗ 2 = p i ^ ( axial at X ) ⟹ E ⃗ 2 = 2 p 4 π ε 0 r 3 i ^ \vec{p}_2 = p\hat{i} \quad (\text{axial at } X) \implies \vec{E}_2 = \frac{2p}{4\pi\varepsilon_0 r^3}\hat{i} p 2 = p i ^ ( axial at X ) ⟹ E 2 = 4 π ε 0 r 3 2 p i ^
E ⃗ X = E ⃗ 1 + E ⃗ 2 = p π ε 0 r 3 i ^ ⟹ (S) → (5) \vec{E}_X = \vec{E}_1 + \vec{E}_2 = \frac{p}{\pi\varepsilon_0 r^3}\hat{i} \implies \text{(S)} \rightarrow \text{(5)} E X = E 1 + E 2 = π ε 0 r 3 p i ^ ⟹ (S) → (5)